
想象一个蒙着眼的人,手里拿着激光测距仪,轮子上装着计数器,要去卧室拿东西。
他不知道自己在哪,不知道前面有没有人;他只知道轮子转了多少、激光打到墙有多远。
家庭机器人导航,就是把这件事拆成一条能跑起来的链路。
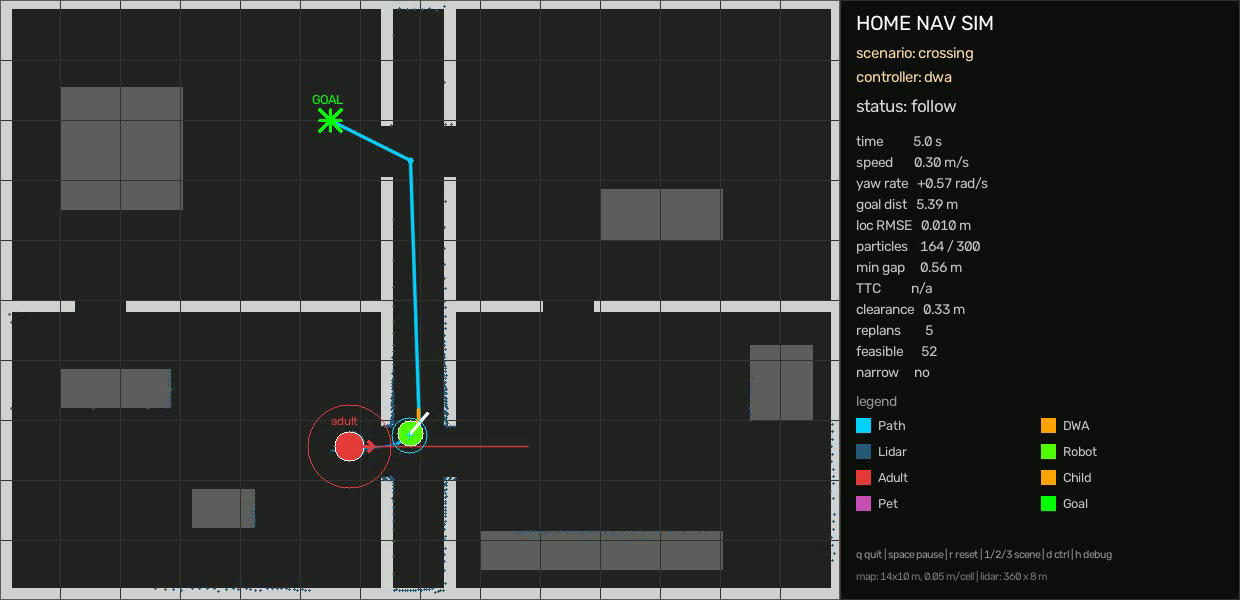
仿真画面:左边是家、路径、激光点和行人;右边是实时状态、定位误差、候选轨迹和各项指标。
这是一个纯 Python 的 2D 家庭导航仿真:14 m × 10 m 的家,机器人从客厅出发,穿过 0.9 m 的走廊,到达卧室。它不依赖 ROS2、Gazebo 或 YOLO 权重,只需要 Python 3.12 + NumPy + OpenCV。
项目地址:KissSheep666/home-nav-sim
一、先看它跑成什么样
三个场景,各跑 20 个随机 episode(固定 seed,可复现):
| 场景 | 成功率 | 碰撞率 | 平均时间 | 与行人最小间距 | 定位 RMSE |
|---|---|---|---|---|---|
窄走廊 corridor | 100% | 0% | 26.5 s | — | 0.017 m |
行人横穿 crossing | 100% | 0% | 34.8 s | 0.48 m(均值) | 0.016 m |
走廊阻塞 blocked | 100% | 0% | 31.0 s | — | 0.017 m |
这是仿真里的结果,不是真机。
crossing的 20 次里有一次为了让行耗时 86.8 秒,最紧的一次表面间距只有 0.06 m——没有碰撞,但说明策略偏保守。做机器人项目,主动说边界比只报好看数字更重要。
二、导航到底难在哪
很多人对机器人的想象是「输入起点和终点,输出一条线」。真实问题至少有四层不确定性:
| 问题 | 机器人怎么回答 |
|---|---|
| 我在哪? | 里程计 + IMU 预测,激光和地图比对纠正(定位) |
| 周围是什么? | 激光测距 + 相机语义(感知、建图) |
| 该走哪条路? | 在地图上搜一条安全路径(全局规划) |
| 这一秒怎么走? | 在路径附近实时选速度,避开人和墙(局部规划 + 控制) |
导航不是一条算法,而是一条链路。 定位错了,规划就会基于错误的位置;感知漏了人,避障就会撞上去;局部规划选错速度,控制再准也没用。
所以这个项目按照一条真实的导航链路来搭:
flowchart LR
    W[世界 / 激光] --> L[粒子滤波定位]
    O[里程计 + IMU] --> L
    L --> P[语义感知]
    P --> G[A* 全局规划]
    G --> D[DWA 局部避障]
    D --> C[PID + 差速控制]
    C --> W
每一层只回答一个问题,层与层之间用「位姿、路径、速度」这些明确的接口连起来。下面按机器人走一趟的顺序讲。
三、把家变成一张可搜索的地图
3.1 占据栅格:把连续世界切成 5 cm 的格子
机器人不会直接理解「沙发在左边」这种描述。它需要一张统一的世界表示:占据栅格(occupancy grid)。
- 整个家 14 m × 10 m;
- 每格 5 cm,所以是 280 × 200 个格子;
- 每格三种状态:能走、障碍、未知(还没看到)。
地图上还会额外算一张 clearance map:每个空格到最近障碍的距离。规划时,机器人中心不能离墙太近,所以「到墙距离 < 机器人半径 + 安全余量」的格子会被当成不可走。
这带来一个很现实的取舍:
- 膨胀太小 → 路径贴墙,转弯容易蹭;
- 膨胀太大 → 0.9 m 的走廊可能直接变成「无路可走」。
项目里机器人半径 0.22 m、安全余量 0.08 m,规划要求 clearance ≥ 0.30 m。0.9 m 走廊 = 18 格,机器人直径约 9 格,膨胀后中间还剩约 6 格可走——刚好够,但不宽裕。
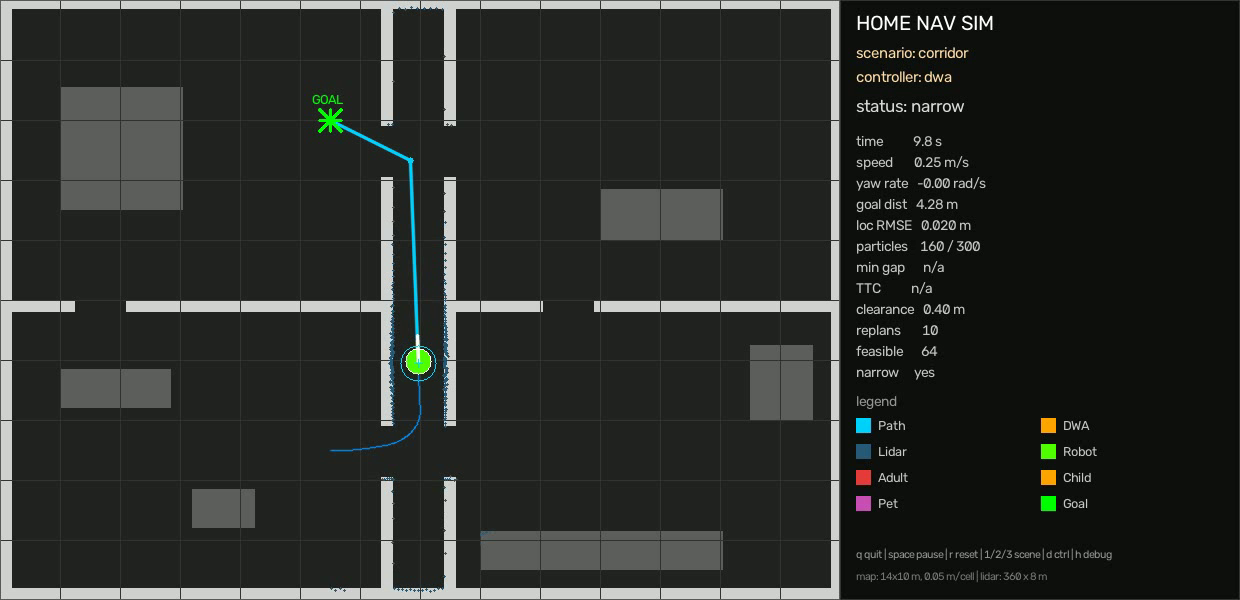
窄走廊场景:HUD 显示 narrow yes,机器人自动限速 0.25 m/s,路径尽量走走廊中间。
3.2 为什么不能只在原始地图上跑 A*
因为 A* 把机器人当成一个点。如果不膨胀,它会算出一条贴着墙角的路径,几何上「能过」,物理上机器人会蹭墙。
膨胀的本质是:把机器人的体积提前算进地图里,让规划器可以把它当成一个点来搜索。 代价是窄通道会变窄,甚至消失。
四、我在哪:粒子滤波
4.1 里程计会漂,激光能纠正
轮子转了多远、转了多少度,可以估出机器人走了多少——这叫里程计。IMU 再补一个朝向角速度。问题是:
- 轮子半径有误差;
- 地毯、打滑、负载变化都会让里程计漂;
- 时间越长,误差越大。
所以需要一个「绝对参考」:激光扫一圈,和已知地图比对。
4.2 用 300 个「猜测」表示位置
粒子滤波的思路很直观:
- 撒点:在初始位置附近撒 300 个粒子,每个粒子是一个可能的位姿
(x, y, θ); - 预测:按里程计和 IMU 的增量移动每个粒子,加一点噪声;
- 观测:对每个粒子问「如果我在这个位置,激光应该看到什么?」,和真实激光比,越像权重越高;
- 重采样:淘汰权重低的,在权重高的附近重新撒点。
重复几轮,300 个猜测会聚到真实位置附近。
项目用 likelihood field 来算「像不像」:预先在地图上算好每个格子到最近障碍的距离,激光端点落在障碍附近就得高分。这样不用每次逐条射线做 ray casting,速度更快。
4.3 粒子滤波什么时候会失效
- 长廊/对称房间:多个位置看起来都像,粒子可能聚错;
- 机器人被抱走(kidnapped robot):所有粒子都错,需要全局重定位;
- 粒子太少:收敛慢、抖动;太多:计算变慢。
这也是为什么真实机器人不能只靠一种传感器:激光负责几何,IMU 负责短时朝向,里程计负责连续性,谁都不是万能的。
一句话:粒子滤波不是「知道自己在哪」,而是「用一堆带权重的猜测逼近自己在哪」。
五、前面是谁:激光 + 语义感知
5.1 激光回答「哪里有东西」,相机回答「那是什么」
激光很擅长回答:
- 前面 0.8 m 有障碍;
- 左边墙多远、右边墙多远;
- 这条走廊有多宽。
但它不知道那是人、椅子还是门。相机 + 检测模型才能回答「那是大人、小孩还是宠物」。
项目里用 SimDetector 模拟 YOLO + ByteTrack 的输出:
- 按 FOV、距离、墙体遮挡生成检测;
- 给每个目标类别、位置、速度、confidence;
- 跟踪器用最近邻 + 恒定速度估计运动方向。
接口和真实感知保持一致,以后换成 YOLO11 + ByteTrack,后面的规划器不需要改。
5.2 为什么小孩的安全半径更大
这是语义感知最直观的价值:
| 类别 | 物理半径 | 安全半径 |
|---|---|---|
| 大人 | 0.25 m | 0.45 m |
| 小孩 | 0.20 m | 0.75 m |
| 宠物 | 0.15 m | 0.30 m |
小孩的物理尺寸更小,但行为更不可预测,所以 DWA 给他更大的安全距离和更高的动态代价。
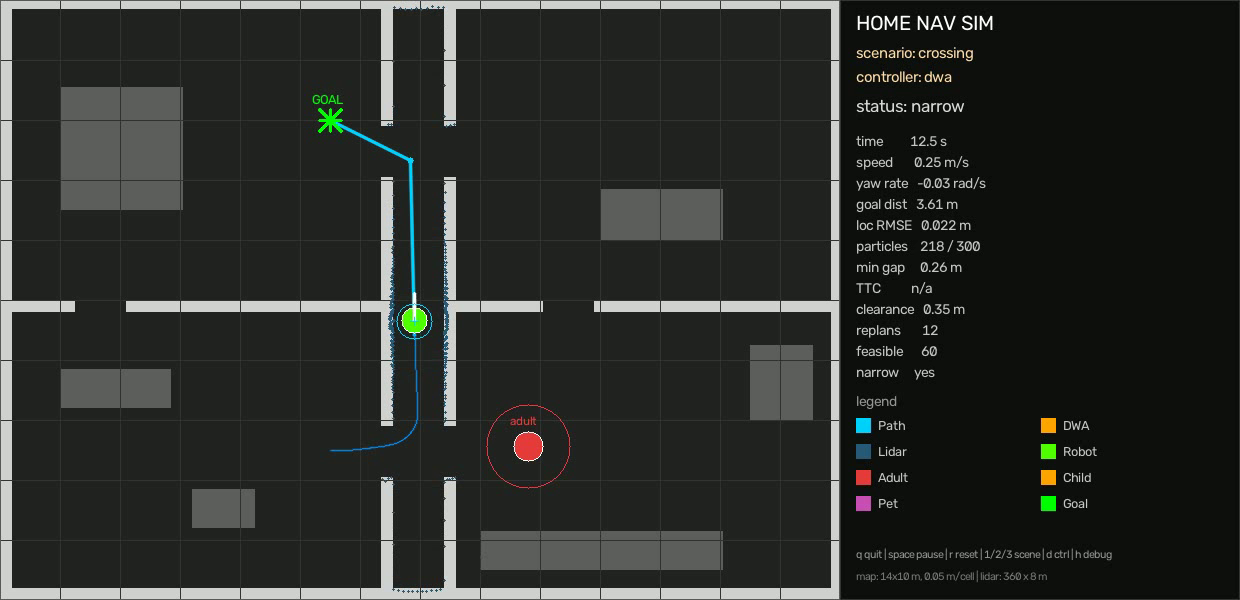
行人横穿场景:红色的 adult 进入视野,HUD 里的 min gap 实时变化;DWA 会把「未来 1.5 秒可能撞上」的轨迹提前丢掉。
语义不是「识别出类别」就结束了,它要变成规划器能用的数字。
六、走哪条路:A* 全局规划
全局规划要回答的是「大概走哪条路」,而不是「这一秒怎么躲人」。
项目里的 A*:
- 8 邻接(上下左右 + 斜角),斜角代价 √2;
- 启发式用 octile 距离,让搜索有方向感;
- 可通行条件:clearance ≥ 0.30 m;
- 额外加一个「居中惩罚」,让路径穿过走廊/门洞中心,而不是贴着门框;
- 路径平滑:用 Bresenham 检查两点之间是否全程有足够 clearance,能直连就删掉中间点。
全局路径 1 Hz 重规划,或者在卡住、局部无解时重规划。blocked 场景里,走廊被静态障碍堵死,A* 会自动选择左侧备用路线。
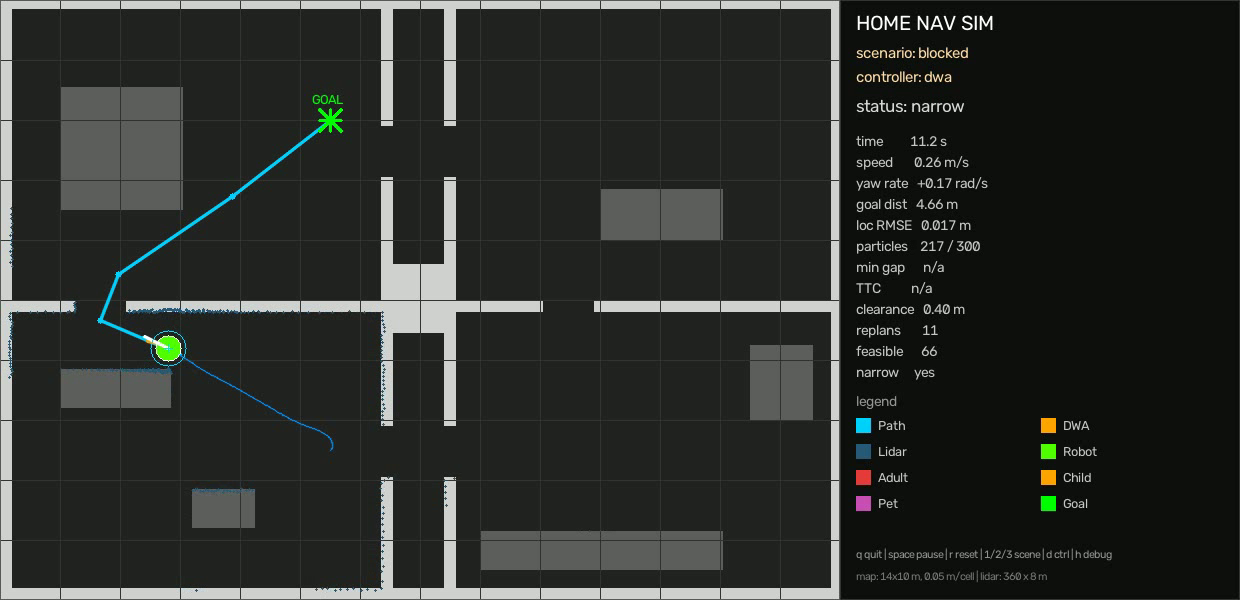
走廊阻塞场景:中间通道被静态障碍堵住,A 重新规划,从客厅左侧绕行。*
A* 不知道行人下一秒在哪。它只负责「路线」,动态避障是下一层的事。
七、这一秒怎么走:DWA 局部避障
7.1 在速度空间里采样
DWA(Dynamic Window Approach)做的事:
- 在当前速度附近采样很多组
(v, ω):前进速度 + 转向角速度; - 每组按差速运动学向前模拟 1.5 秒;
- 把会撞墙、撞人的轨迹扔掉;
- 剩下的按多项代价打分,选最好的一组。
项目采样 6 档 v、11 档 ω,只考虑加速度能到达的范围——这就是「动态窗口」。
7.2 代价函数
| 代价项 | 作用 |
|---|---|
| 贴路线 | 不要偏离全局路径太远 |
| clearance | 离墙/障碍远一点 |
| 速度 | 在安全前提下尽量快 |
| 朝向 | 朝向目标 |
| 动态风险 | 离行人/预测轨迹太近要罚 |
| 平滑 | 避免速度指令抖动 |
这些项归一化后加权求和。权重调不好会出现两种典型问题:
- 太怕撞 → 原地不动;
- 太激进 → 贴着人走。
7.3 TTC 与窄通道
TTC(Time To Collision)用「距离 / 接近速度」估算碰撞时间:
- TTC < 1.5 s:减速;
- TTC < 0.8 s:停车。
窄通道里,机器人会根据激光左右距离估算自由宽度;小于 1.2 m 时降速到 0.25 m/s,提高 clearance 权重,尽量居中通过。
7.4 一个有意思的状态:让行
如果行人停在窄走廊里不动,机器人也停下,就会死锁——「人礼貌地让机器人,机器人也礼貌地让人」。
项目里加了一个 yield 状态:当机器人发现自己卡住、前方近距离有人时,安全倒车退出窄通道,给对方让路。倒车前会检查后方 clearance,避免盲倒撞墙。
这种「社交行为」不是导航算法本身,但它决定了机器人能不能在真实家庭里工作。
八、让轮子转:PID + 差速运动学
DWA 输出的是「前进速度 v + 转向角速度 ω」,但机器人真正能控制的是左右两个轮子。
差速底盘的换算:
v_l = v - ωL/2
v_r = v + ωL/2
再除以轮半径,得到左右轮的目标角速度。每个轮子一个 PID:
- P:误差越大,修正越强;
- I:消除长期偏差;
- D:抑制震荡。
项目参数是 Kp=8, Ki=2, Kd=0.1,带抗积分饱和和加速度限幅。另外还有一个 pure pursuit 基线,用来对比「没有 DWA 时动态场景是不是更容易撞」。
DWA 是决策层,PID 是执行层:DWA 决定「这一秒想怎么走」,PID 保证「轮子真的跟得上」。
九、三个场景,各自考什么
| 场景 | 内容 | 考察 |
|---|---|---|
corridor 窄走廊 | 客厅 → 0.9 m 走廊 → 卧室 | 窄通道通行、A*、居中策略 |
crossing 行人横穿 | 行人从厨房穿过门洞走向客厅 | 感知、DWA、TTC、让行、重新发车 |
blocked 走廊阻塞 | 走廊被静态障碍堵死 | 全局重规划、备用路线、clearance |
三个场景分别对应三类问题:能不能过、会不会撞人、路被堵了怎么办。
十、为什么它「不是」什么
这部分很重要,因为机器人项目最容易过度包装。
| 它是什么 | 它不是什么 |
|---|---|
| 2D 栅格地图上的完整导航链路 | 真机落地 |
| 已知地图 + 粒子滤波定位 | VSLAM / EKF |
| 已知位姿的 log-odds 建图 | 完整 SLAM(缺 scan matching、回环、图优化) |
| 模拟检测/跟踪接口 | 真跑 YOLO + ByteTrack |
| A* + DWA + PID | MPC / 学习型规划 |
| 纯 Python 仿真 | ROS2 / C++ 工程 |
为什么不做完整 SLAM? 因为完整 SLAM 要处理 scan matching、回环检测、位姿图优化,调试成本很高;而这个项目的重点是把「定位 → 感知 → 规划 → 控制 → 评估」这条导航链路完整跑通。
为什么不用 ROS2? ROS2 + Gazebo + DDS + launch + tf 的环境问题很耗时间;算法链路才是重点。代码按节点/话题边界拆好,接口表和 ROS2 的对应关系都写在文档里,移植是工程工作,不是重写算法。
建图模式也做了,但定位是「已知位姿」的:110 个位姿、68.5% 地图被观测、已观测格子的建图准确率 100%;没走到的区域保持 unknown。它是 SLAM 的两个半边之一,不是完整 SLAM。
十一、怎么自己跑
依赖只有 Python 3.12 + NumPy + OpenCV:
cd D:\CodeSpace\home-nav-sim
pip install -r requirements.txt

# 交互 demo:q 退出 / space 暂停 / r 重置 / 1/2/3 切场景
python run_demo.py --scenario corridor --live
python run_demo.py --scenario crossing --seed 5 --live
python run_demo.py --scenario blocked --live

# 录像
python run_demo.py --scenario crossing --seed 5 --record results/demo_crossing.mp4

# 批量评估:3 场景 × 20 episodes
python run_eval.py --scenarios corridor,crossing,blocked --episodes 20

# 建图 demo
python run_map.py --out results/map_built.png

# 18 个单元测试
python -m unittest discover -s tests
不需要下载 ROS2、Gazebo、YOLO 权重或数据集。
十二、写完之后,我最大的感受
机器人导航真正难的不是某一个算法,而是把不确定性一层层收敛:
- 里程计不可信 → 用激光纠正;
- 激光不知道类别 → 用语义补充;
- 全局路径不知道动态障碍 → 用 DWA 实时避障;
- DWA 输出的是速度 → 用 PID 让轮子执行;
- 一次跑通不算数 → 用 20 次随机 episode 量化。
每一层都在替下一层「擦屁股」,每一层也都有自己的失败模式。一个好的导航系统,不是某个算法特别强,而是每一层都知道自己不该负责什么。
如果你也想做一个,建议从 2D 仿真开始:不需要真机、不需要 ROS2,先把这条链路跑通,再谈移植。
参考
- 项目代码:KissSheep666/home-nav-sim
- 概念手册:docs/concepts.md
- 工程链路与 ROS2 映射:docs/pipeline.md
- 评估结果:results/summary.md
- 演示视频:窄走廊 · 行人横穿 · 走廊阻塞